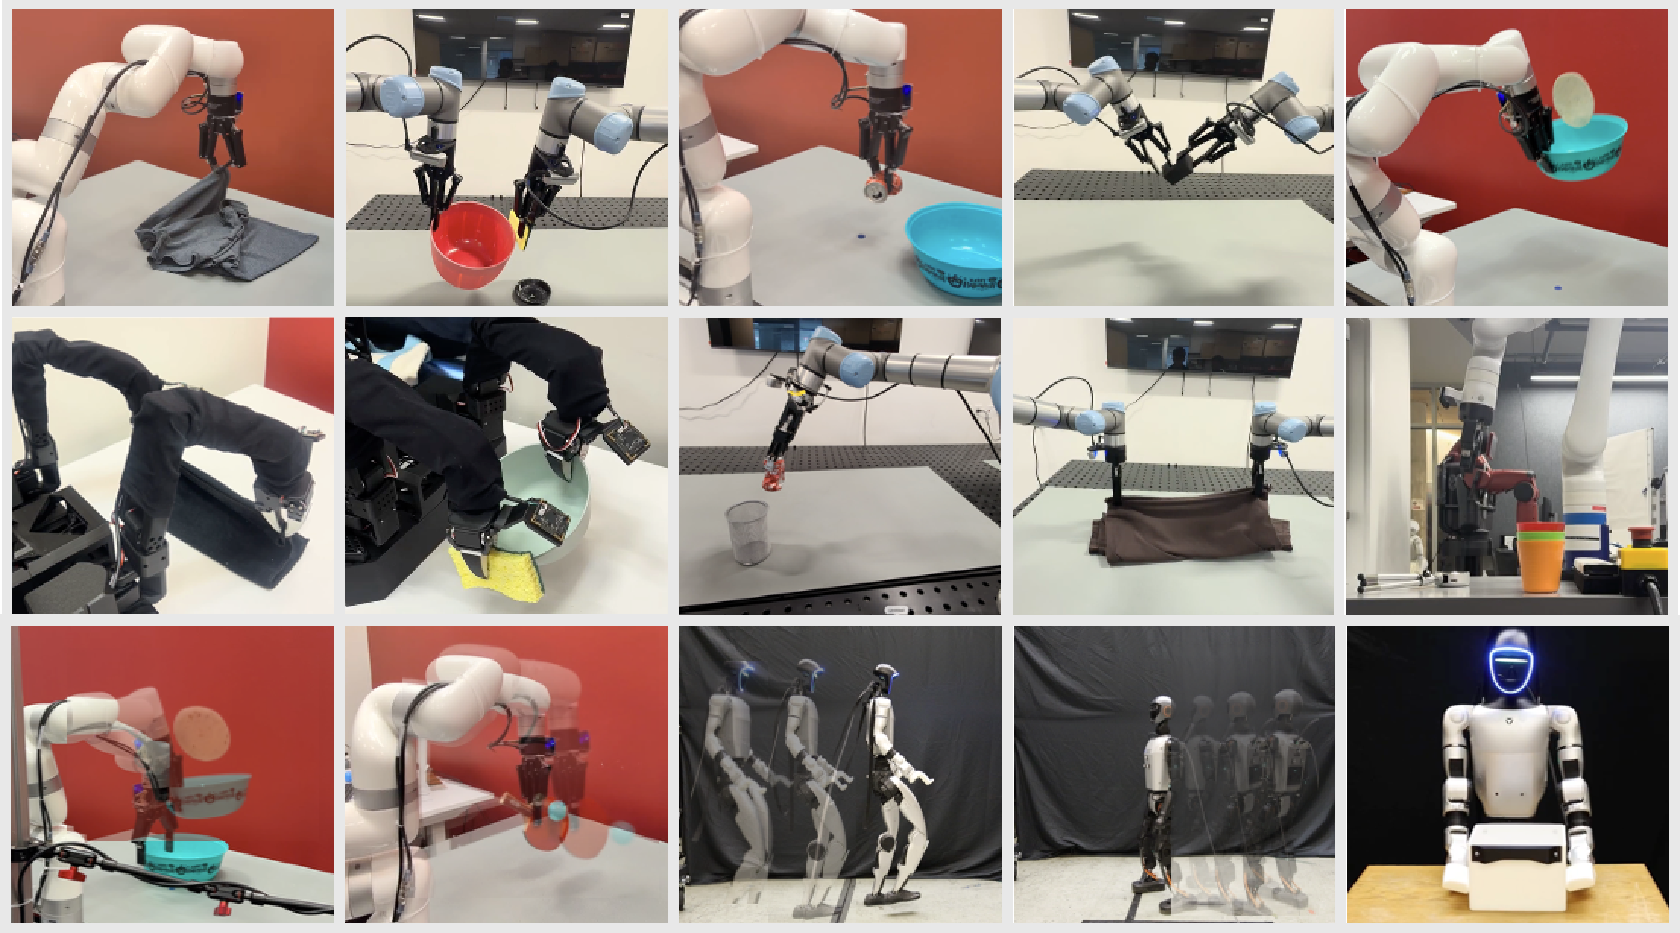
RIO: Flexible Real-Time Robot I/O for Cross-Embodiment Robot Learning
Robotics: Science and Systems (RSS), 2026
PhD student in robotics at KTH Royal Institute of Technology, Stockholm.
 I am a PhD student in Computer Science (Robotics) at
KTH Royal Institute of Technology,
under Prof. Danica Kragic.
My research interests are Robot Learning, Dexterous Manipulation, and Motion Retargeting.
RIO: Flexible Real-Time Robot I/O for Cross-Embodiment Robot Learning
Robotics: Science and Systems (RSS), 2026
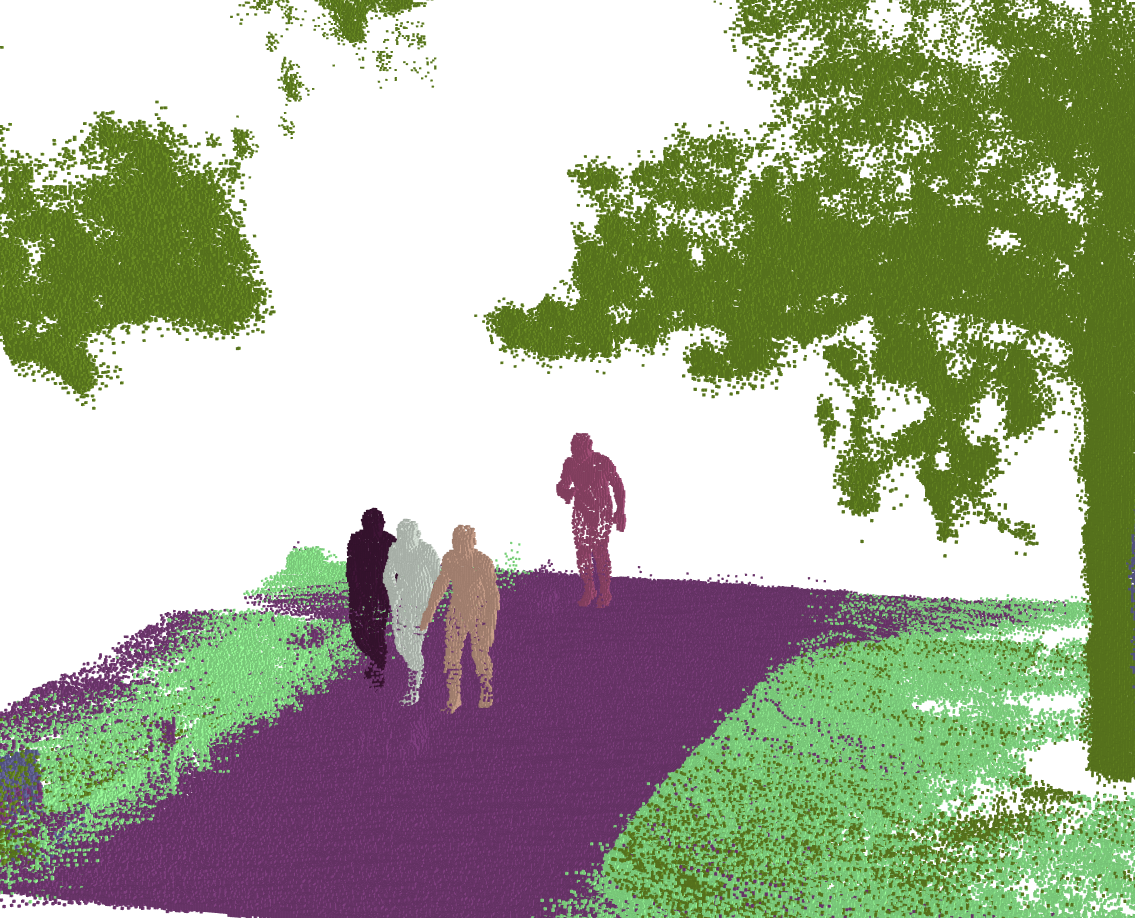
MobileOcc: A Human-Aware Semantic Occupancy Dataset for Mobile Robots
European Conference on Computer Vision (ECCV), 2026
Inverse k-visibility for RSSI-based Indoor Geometric Mapping
Springer Autonomous Robots, 2026

M³RS: Multi-Robot, Multi-Objective, and Multi-Mode Routing and Scheduling
Journal of Field Robotics, 2026

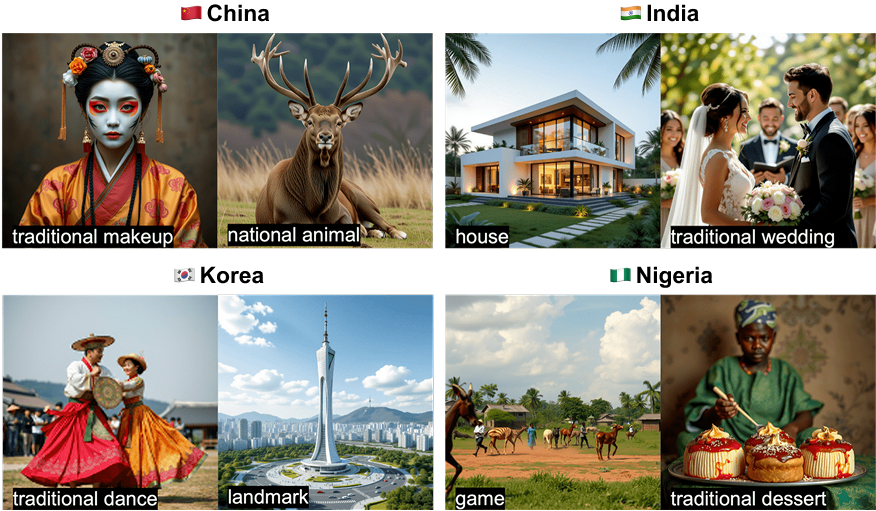
Exposing Blindspots: Cultural Bias Evaluation in Generative Image Models
International Association for Safe and Ethical Artificial Intelligence (IASEAI), 2026
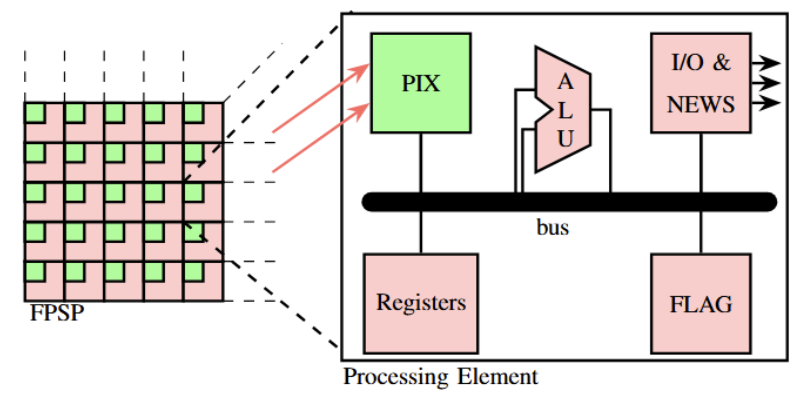
TCB-VIO: Tightly-Coupled Focal-Plane Binary-Enhanced Visual Inertial Odometry
IEEE Robotics and Automation Letters (RA-L), 2025
Structure from WiFi (SfW): RSSI-based Geometric Mapping of Indoor Environments
The American Control Conference (ACC), 2024

Visual Inertial Odometry using Focal Plane Binary Features (BIT-VIO)
The International Conference on Robotics and Automation (ICRA), 2024

No publications match that search.
* Equal contribution